
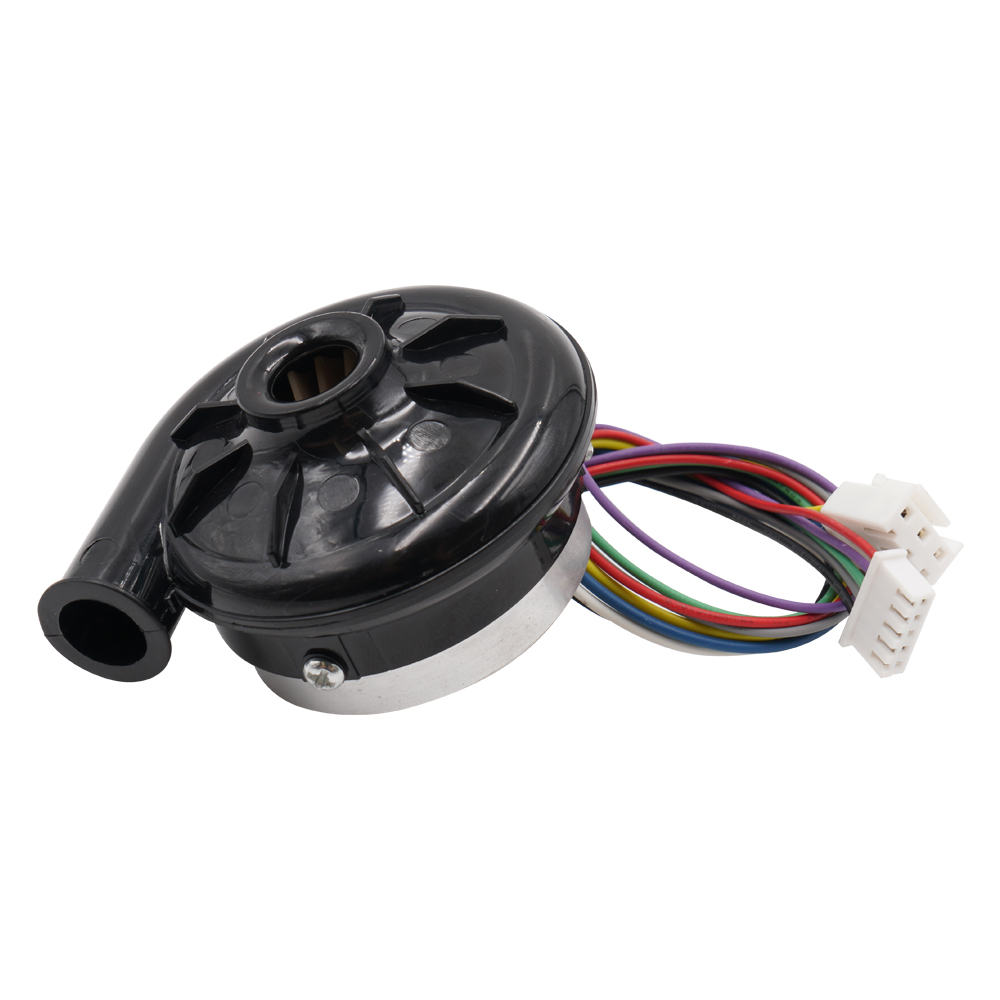
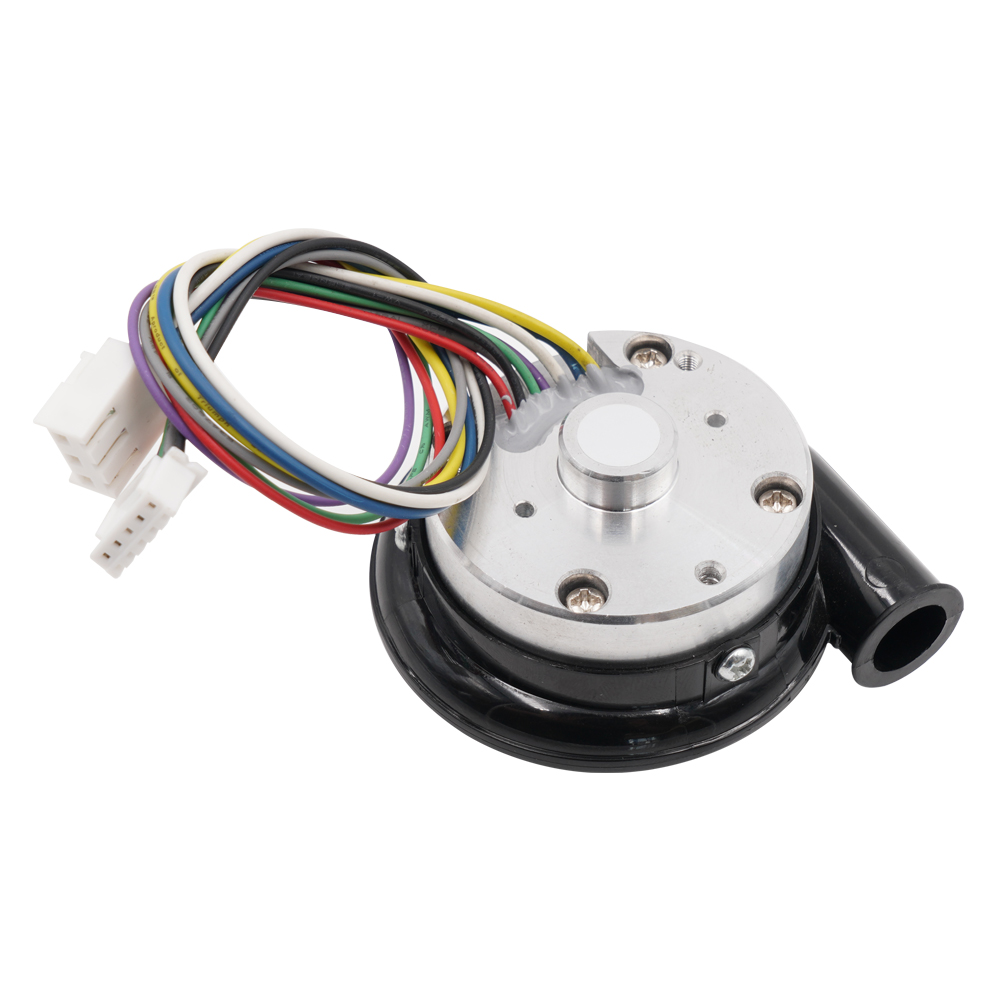
12 V nuolatinės srovės didelio greičio pūstuvas
Pūstuvo savybės
Prekės ženklas: Wonsmart
Aukšto slėgio nuolatinės srovės bešepetis variklis
Pūstuvo tipas: Išcentrinis ventiliatorius
Įtampa: 12 V nuolatinė srovė
Guolis: NMB rutulinis guolis
Taikomos pramonės šakos: gamykla
Elektros srovės tipas: nuolatinė srovė
Peilio medžiaga: plastikas
Montavimas: Lubinis ventiliatorius
Kilmės vieta: Džedziangas, Kinija
Sertifikavimas: CE, RoHS
Garantija: 1 metai
Teikiamos garantinio aptarnavimo paslaugos: internetinė pagalba
Tarnavimo laikas (MTTF): >20 000 valandų (iki 25 °C)
Svoris: 80 gramų
Korpuso medžiaga: PC
Variklio tipas: trifazis nuolatinės srovės variklis be šepetėlių
Valdiklis: išorinis
Piešimas

Pūstuvo našumas
12 V nuolatinės srovės didelio greičio pūstuvas gali pasiekti maksimalų 16 m3/h oro srautą esant 0 kPa slėgiui ir maksimaliam 6 kPa statiniam slėgiui. Kai šis pūstuvas veikia esant 3 kPa varžai ir nustatomas 100 % PWM, jis turi maksimalią išėjimo oro galią. Jis turi maksimalų efektyvumą, jei nustatomas 100 % PWM. Kitus apkrovos taško parametrus žr. toliau pateiktoje PQ kreivėje:

Paraiškos
Šis pūstuvas gali būti plačiai naudojamas oro pagalvių aparatuose, CPAP aparatuose, SMD litavimo stotyse.
DC bešepetėlinio pūstuvo pranašumas
(1) 12 V nuolatinės srovės didelio greičio pūstuvas turi bešepetėlinius variklius ir viduje esančius NMB rutulinius guolius, o tai rodo labai ilgą tarnavimo laiką; šio pūstuvo MTTF gali pasiekti daugiau nei 20 000 valandų esant 20 laipsnių C aplinkos temperatūrai.
(2). Šiam pūstuvui nereikia priežiūros
(3) .Šis pūstuvas, varomas bešepetėlinio variklio valdikliu, turi daug skirtingų valdymo funkcijų, tokių kaip greičio reguliavimas, greičio impulsų išvestis, greitas pagreitis, stabdymas ir kt. Jį galima lengvai valdyti išmaniosiomis mašinomis ir įranga.
(4) .Varomas bešepetėlinio variklio, pūstuvas turės apsaugas nuo viršsrovės, per žemos/per didelės įtampos ir užstrigimo.
Kaip teisingai naudoti pūstuvą

DUK
K: Ar taip pat parduodate šio ventiliatoriaus valdymo plokštę?
A: Taip, šiam ventiliatoriui galime tiekti pritaikytą valdymo plokštę.
Medicininiuose ventiliatoriuose sistemos slėgis (srauto pasipriešinimas) ventiliacijos metu labai kinta. Dėl to sunku valdyti srauto greitį, jei dabartinio srauto greičio ir numatomo sistemos slėgio dydžiai nėra iš anksto žinomi pakankamai tiksliai. Dabartinį sistemos slėgį galima išmatuoti ir naudoti grįžtamojo ryšio valdymo kilpoje pūstuvui valdyti per jo elektroninę valdymo grandinę. Tačiau sistemos slėgis kinta priklausomai nuo faktinio srauto greičio, o pūstuvo darbo taškas taip pat keisis, reaguodamas į svyruojantį sistemos slėgį. Tai sukels medicininio ventiliatoriaus nestabilumą dėl slėgio jutiklio tikslumo apribojimų, jutiklio dinaminio elgesio ir kt., o tai savo ruožtu lemia nestabilų ir netikslų srauto greičio valdymą.
Technologijoje žinomos įvairios srautą reguliuojančios sistemos. Paprastai dujų srauto greitis reguliuojamas įjungiant dujų srauto vožtuvą. Kartu su tiesioginio srauto valdymo stiprinimo komponentu ir (arba) grįžtamojo ryšio paklaidų korekcija (pvz., proporciniu, integraliniu ir išvestiniu grįžtamojo ryšio paklaidų valdymu) tai sukuria reikiamą atsaką.
Kitas žinomas dujų srauto greičio reguliavimo metodas yra tiesiogiai pasinaudoti pūstuvo savybėmis. Srautui valdyti galima valdyti pūstuvo greitį, remiantis iš anksto nustatytu sistemos slėgio ir srauto greičio santykiu. Pūstuvas suprojektuotas taip, kad greitai reaguotų į įkvėpimo ar iškvėpimo pokytį, sumažindamas savo inerciją. Tokiu atveju dujų srautui valdyti taip pat gali būti naudojamas grįžtamojo ryšio reguliatorius. Tačiau sistemos slėgio pokyčiai gali pakeisti srauto greitį net ir esant pastoviam pūstuvo greičiui. Šios problemos negalima visiškai išspręsti grįžtamojo ryšio valdymu. Nuolat kintantis sistemos slėgis paprastai sukelia nestabilią sistemą arba svyravimus aplink tikslinį srautą.
-
24 V mažas elektrinis oro pūstuvas
-
24 V nuolatinės srovės bešepetis mini ventiliatorius
-
Mažo triukšmo CPAP pūstuvas
-

Vandeniui atsparus 24 V nuolatinės srovės pūstuvas su NMB rutuliniu guoliu...
-
12 V nuolatinės srovės bešepetis mini pūstuvas
-
12 V / 24 V didelės spartos bešepetėlinis nuolatinės srovės pūstuvas su...


